感知+计算带来的行业变革:当4D毫米波雷达遇上GPU,感知即服务时代启幕
编者按
本文整理自承泰科技创新产品线总监邱学华在 2026 安富利智慧科技生态圈论坛开放麦环节的现场分享《感知 + 计算带来的行业变革》,我们进一步梳理了演讲中的核心观点,希望从开发者视角聊一聊:当毫米波雷达开始与中央计算、GPU 和 AI 模型结合,雷达本身正在发生什么变化?
过去十年,智能驾驶和具身智能的竞争焦点,长期集中在"传感器装了多少颗"。激光雷达线数越堆越高,摄像头视角越做越广,而毫米波雷达始终以一个"稳定但平庸"的配角身份存在——能测距、能测速,却看不清轮廓、读不懂场景。
对 SuperRadar 社区来说,我们关注的并不只是某一种雷达架构发生了变化,而是毫米波雷达的开发边界正在被重新打开。
当原始数据能够被获取、计算资源能够被调用、 AI 模型能够进入雷达处理链,开发者面对的就不再只是一颗功能已经被定义好的传感器,而是一套可以继续开发、训练和验证的感知系统。
这也是我们持续讨论 ** AI 雷达** 的原因。
一、旧范式的瓶颈:算力锁在雷达里,信息死在传输前
传统毫米波雷达的工作方式,可以概括为"端侧闭环"。每一颗雷达都自带一颗MCU或DSP,在本地完成距离维、速度维、角度维的FFT处理,再把压缩后的目标列表——往往只是几十个点——通过CAN或以太网上报给中央控制器。
这套架构在低速、简单场景下足够用,但面对城市NOA、城区Robotaxi和机器人复杂交互,三个结构性短板暴露无遗。
第一,信息在传感器内部就被压缩掉了。原始IQ数据、RD谱、RA图中蕴含着目标的微多普勒特征、横截面积分布和多径反射细节,但传统算法只提取了"距离+速度+角度"三个维度,弱目标、异形障碍、非视距物体在信号处理阶段就被丢弃。
第二,角分辨率和点云密度受限于端侧算力。要提升分辨率就要增加通道、增加运算量,而每颗雷达的功耗和成本预算只允许做最保守的处理,结果就是点云稀疏、目标轮廓模糊。
第三,算法一旦烧录就难以进化。端侧算力固定,OTA升级空间有限,传感器性能在出厂那一刻就基本定型。
行业曾试图用"堆雷达"来弥补:前向一颗远距离雷达,四角各一颗近距雷达,再叠加摄像头和激光雷达做后融合。但后融合的前提是每颗传感器先"各自看清",一旦某颗雷达本身只输出稀疏目标,融合层再聪明也只能在残缺数据上做修补。瓶颈不在算法,而在数据从源头就不完整。
二、卫星架构:把计算从雷达里"拿出来"
破局的思路不是把雷达做得更复杂,而是把它做得更"纯粹"——让雷达前端只负责感知,把计算彻底交给中央。
这种思路已经开始进入产业实践。以承泰科技量产首发的"天穹"中央计算架构雷达为例:一颗前向雷达加四颗角雷达,前端完成射频收发和ADC采样后,自身不再做任何目标检测,所有信号处理和 AI 推理全部集中到中央控制器。
这种架构被命名为"卫星雷达",很像卫星通信网络里的"终端只管收发、计算在枢纽"。它带来的第一个直接变化,是数据量的量级跃升。天穹卫星雷达可输入的原始高保真数据,比传统4D雷达多约100倍;配合6Gbps高带宽ADC和MIPI直连接口,分辨率提升约30倍,点云密度提升约100倍。这意味着中央计算平台第一次拿到了雷达视角下"未经损失的物理世界"。
更关键的是解耦带来的持续演进能力。雷达前端是被动器件,技术迭代慢、成本占比高;GPU/NPU是数字算力,每隔一代就能翻倍。把计算集中到中央后,雷达硬件可以长期稳定供货,而算法、模型甚至感知维度都能通过OTA持续升级——今天的雷达和明年的雷达,硬件可能一样,感知能力却判若两物。这正是软件定义汽车从口号走向落地的物理基础。
三、GPU直连:让 AI 大模型读懂射频回波
集中算力不只是"算力变大了",更重要的是数据通路变短了。天穹雷达通过MIPI高速接口与NVIDIA GPU直连,6Gbps带宽实现原始数据无损、低延时传输,绕过了传统中间件的层层封装。这使得 AI 模型第一次可以直接接入原始IQ数据、RD谱和RA图,而不是隔着一层人工设计的特征提取器去"猜"世界。
从行业研究和包括承泰在内的产业实践来看, AI 与雷达的结合正在形成几条值得关注的技术路线:
扩散模型做"无中生有"
以雷达距离图像为输入,用预训练扩散模型补全稀疏区域、抑制噪声,生成稠密逼真的3D点云,把纸箱、塑料布这类低反射率异形障碍物的完整轮廓还原出来。
Mamba模型做端到端极速感知
直接输入原始ADC采样点序列,捕捉时空依赖,输出BEV占用网格,在极高检测精度下把延迟压到实时可用,适配自动驾驶毫秒级决策。
CNN架构做图像化超分
把RA图当作特殊图像,用U-Net等成熟CNN做超分辨率重建与智能去噪,强化远距离微弱目标识别。
当原始物理信号直达GPU,一些过去被认为"雷达做不到"的能力开始成立。
其一是微多普勒精准分类:行人肢体摆动和车辆轮胎滚动在回波频谱上有本质差异, AI 模型可以据此区分二轮车、机动车和行人,即便在雨雾沙尘中也保持稳定。
其二是NLOS非视距感知:利用环境多径反射信号重构被遮挡目标,车辆可以"看见"转角和障碍物后方的物体。这些能力不是靠堆天线堆出来的,而是靠"保留原始数据+集中算力+ AI 模型"三者共同释放的。
对于开发者来说,这种变化还有一个更直接的意义:毫米波雷达的开发入口正在继续向下打开。
过去很多雷达开发从目标列表或点云开始,而当ADC、RD、RA等更底层数据逐渐开放之后,信号处理、点云增强、目标检测、占用感知乃至端到端模型,都可以成为新的开发方向。
雷达不再只是一个被调用的"黑盒",而开始变成一个可以持续被开发的感知平台。
| 维度 | 传统4D毫米波雷达 | 卫星架构 AI 雷达 |
|---|---|---|
| 数据形态 | 端侧处理后输出稀疏目标列表 | 原始IQ/RD/RA无损直连GPU |
| 分辨率与点云 | 角分辨率有限,点云稀疏 | 约30倍分辨率提升、约100倍点云密度 |
| 算力位置 | 每颗雷达自带MCU,算力受限 | 中央GPU/NPU集中算力池,可达47TOPS以上 |
| 感知维度 | 距离、速度、方位、俯仰(4D) | 4D + 环境语义理解(5D) |
| 演进方式 | 算法烧录,升级空间小 | 软件定义,OTA持续迭代 |
| 融合深度 | 各传感器后融合 | 多雷达、多模态前融合 |
四、从4D到5D:感知价值的真正跃升
行业习惯把新雷达称为"4D雷达"——比传统雷达多了俯仰角。但真正值得关注的增量不是第五个物理坐标,而是 AI 大模型带来的"环境语义理解"这一维。
在 SuperRadar 社区对 AI 雷达的理解中,这也是 AI 带给毫米波雷达更值得关注的变化:前四个维度回答"目标在哪里、动得有多快",新的认知维度进一步尝试回答"这是什么场景、目标想做什么"。
这里所说的"5D",并不是增加一个新的物理坐标,而是强调雷达正在从测量进一步走向理解。
这也正是我们一直讨论的 AI 雷达:它不是简单地在雷达后面增加一个 AI 算法,而是让 AI 模型真正进入雷达的数据处理链,进一步由模型定义和扩展雷达的能力。
这一维的加入,让雷达输出从"测量结果"变成了"认知结果"。结构化空间建模把离散点云转成连续三维环境模型,识别可行驶区域;毫秒级目标分类区分汽车、行人和非机动车;动态轨迹预测提前预判横穿意图。
对自动驾驶而言,这意味着毫米波雷达不再只是视觉和激光雷达在恶劣天气下的"备份",而是一个能独立完成风险判断的全天候感知单元。
L3/L4要规模落地,冗余不能只靠同一类传感器堆数量,必须有不同物理原理的传感器在数据层深度融合——只有中央计算架构雷达的原始数据能进入智驾核心数据层,这种冗余才真正成立。
产业侧的反馈也印证了这一点。以承泰科技的实践为例,其成为NVIDIA DRIVE平台Raw Radar合作伙伴,雷达处理方案亮相GTC 2026;配套的AIBOX基于Jetson Orin系列,提供20至275TOPS可选算力,原生支持CUDA、TensorRT与DeepStream。
这标志着"雷达原始数据→ GPU → AI 模型"这条链路,已经从样机走向量产和主流计算生态。
五、感知即服务:从卖硬件到卖感知能力
当感知能力可以被软件定义、被OTA升级、被集中调度,一个更深层的变化正在发生:感知不再是一次性交付的硬件参数,而是一种可以持续调用、持续生长的服务。这就是"感知即服务"(Sensing as a Service)的内核。
从社区和开发者的角度来看,我们更关注的并不是一种新的收费模式,而是感知能力的组织方式正在发生变化。
过去,开发者拿到的更多是一颗功能相对固定的雷达;未来,数据接口、计算能力、模型、工具链和数据集,都可能成为感知系统的一部分,开发者可以围绕具体场景继续定义最终能力。
它包含三层含义。第一层是能力随时间增值。
今天装车的卫星雷达,硬件不变,但通过OTA推送新的 AI 模型,半年后可能学会识别新的交通参与者、新的施工场景、新的异常状态。硬件采购从"买终点"变成"买起点"。
第二层是数据闭环反哺模型。
承泰针对毫米波雷达点云设计了自动化标注算法,标注精度超过92%,可替代90%以上人工标注,标注效率提升约10倍。量产车队每天回传的真实场景数据,经自动标注后进入训练集,模型越跑越准——这和云端大模型"数据飞轮"是同一个逻辑,只不过飞轮长在传感器上。
第三层是跨场景复用。
同一套"RF前端+MIPI+GPU+ AI 模型"的技术底座,不必为每个行业重做一遍。
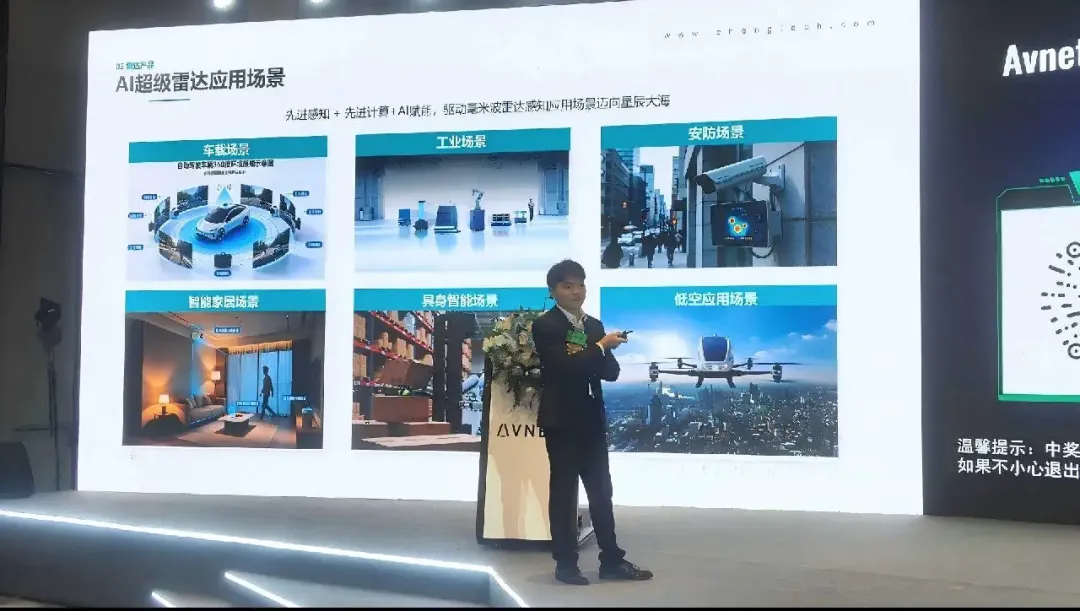
应用场景的清单已经说明这种外溢:车载智驾是第一个战场,但同一颗 AI 超级雷达可以走进工业测高与物位监测、周界安防与闯入告警、智能家居的存在感知与呼吸心跳监测、具身智能的机器人避障与交互,以及低空经济的无人机避障与廊道路径感知。硬件是"灵活的感知矩阵",软件定义"建模成像与 AI 理解",算力平台承担"模型终端"——对开发者来说,拿到的不再只是一颗雷达,而是一个可以围绕数据、模型和场景继续开发的感知平台。
这也是 SuperRadar 希望持续推动的方向:让毫米波雷达从一个相对封闭的传感器,逐步变成更多开发者能够参与、验证和共建的感知平台。
六、结语:感知的边界,就是计算的边界
毫米波雷达用了几十年时间证明自己"全天候、可量产、天然测速"的价值,又用同样长的时间被"角分辨率低、点云稀疏"的标签困住。解开这个结的,不是天线阵列的局部改良,而是一次架构级的重新分工:让最靠近物理世界的部分只做感知,让最擅长学习的部分做计算。
卫星架构把原始数据无损送上GPU, AI 大模型把稀疏回波读成稠密场景,感知价值由此从"测量"跃迁至"理解",再进一步封装为可持续演进的服务。
当感知与计算解耦又重新协同,行业真正要面对的问题已经不是"雷达能不能看清",而是"看清之后,感知能力可以以多低的成本、多快的速度,交付给多少个场景"。
对于 SuperRadar 社区来说,我们更关注的是这场变化之后,开发者能够获得什么。
更多底层数据、更开放的接口、更丰富的模型、更完整的数据集,以及更多可以被验证的真实场景。
AI 雷达最终不会只由某一家厂商定义。
当越来越多开发者开始基于雷达数据训练模型、验证算法、构建应用,毫米波雷达才真正从一种成熟的传感器技术,变成一个持续生长的开发生态。
这也是 SuperRadar 社区希望和开发者一起推动的事情。