AI毫米波雷达媲美16线激光雷达,AGV小车SLAM建图效果一目了然
在 AGV、AMR 等移动机器人中,定位、避障和环境建图是实现自主移动的基础能力。
目前较为常见的技术方案,是通过激光雷达、视觉相机以及惯导等传感器完成环境感知,再结合 SLAM 算法建立地图、估计机器人位姿。
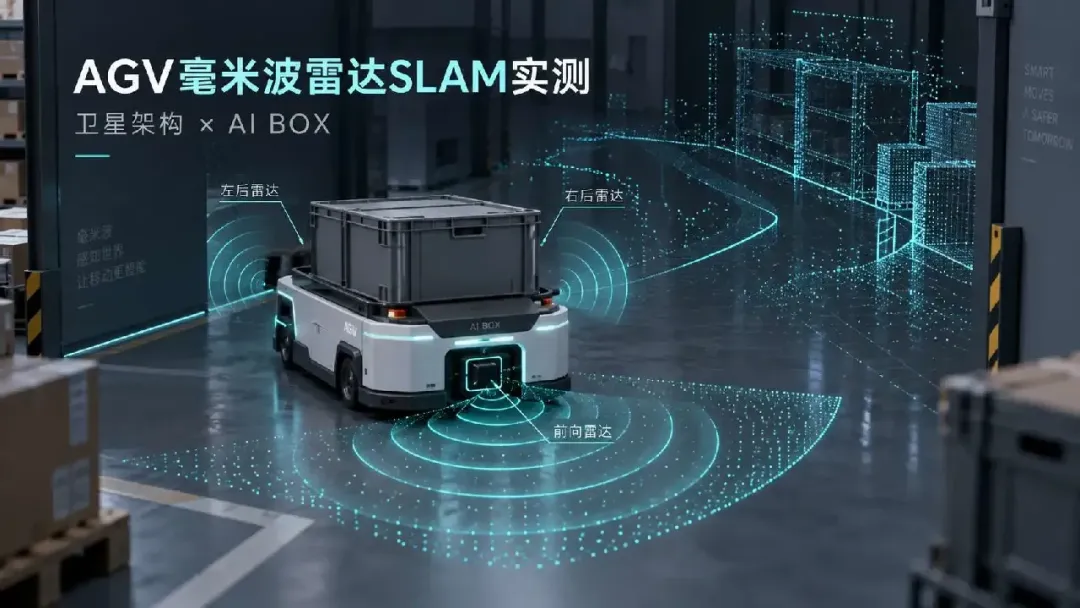
对于移动机器人而言,感知系统面对的并不总是条件理想的实验室环境。
仓库、工厂、地下空间等实际工作场景中,可能存在弱光、强光变化、粉尘、烟雾,以及大量颜色重复的墙面、透明的玻璃。
视觉传感器对光照条件较为敏感,激光雷达虽然能够提供空间几何信息,但在部分复杂环境下也需要综合考虑环境适应性、成本和系统集成方式。
而毫米波雷达不依赖环境光照,同时具备较强的雨、雾、粉尘等复杂环境适应能力,随着毫米波雷达向更高角分辨率和更丰富点云能力发展,已开始从传统的测距、测速和目标检测,进一步参与机器人环境感知与场景建模。
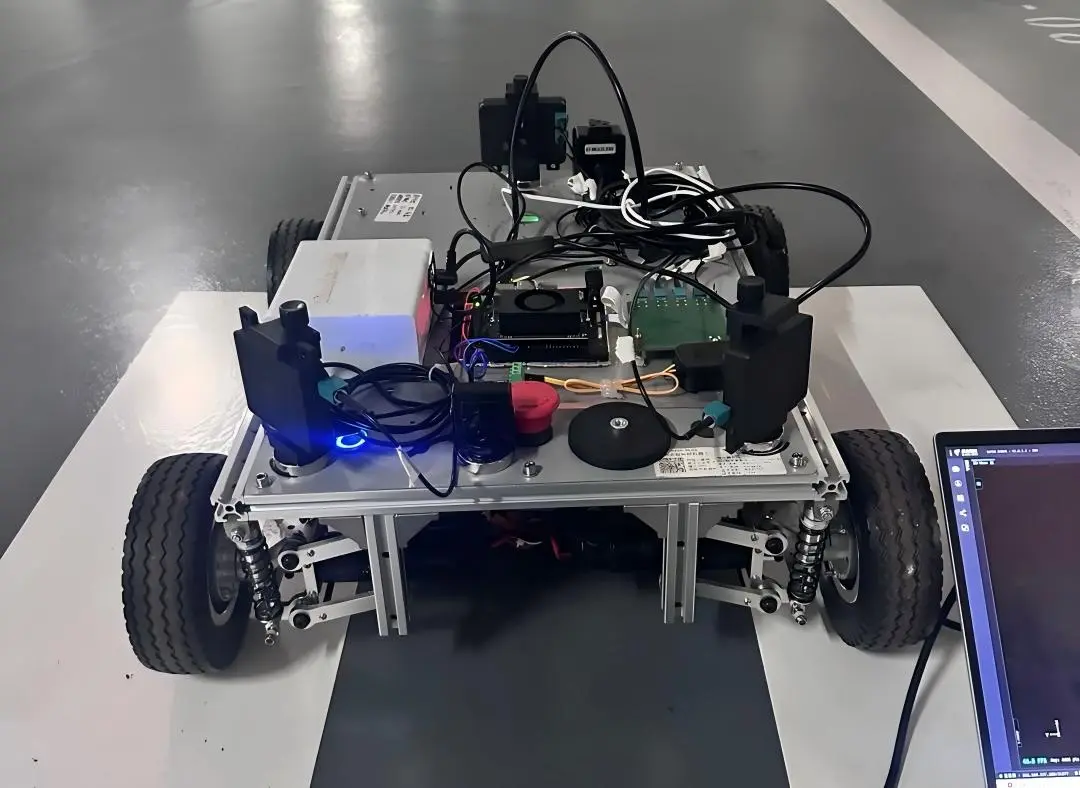
近期,SuperRadar 社区将1套卫星架构的AI雷达系统部署到 AGV 小车上,通过多颗毫米波雷达持续采集周围环境信息,由 AIBOX 集中完成数据处理,并结合惯导信息进行了场景建模测试。
从最终实测效果来看,随着 AGV 小车持续运动,毫米波雷达获取的环境点云不断更新、累积,墙体、转角以及周围空间结构逐渐形成,一张属于机器人的环境地图开始建立。
为什么是AI雷达?
对于一台需要自主移动的 AGV 小车来说,它首先需要解决几个最基础的问题:
- 我在哪里?
- 周围有什么?
- 前方有没有障碍物?
- 哪些区域能够继续行驶?
- 已经走过的空间是什么样的?
也就是说,机器人需要的不只是单点的“障碍物检测”,而是一套能够随着移动持续更新的空间环境信息。
目前移动机器人常见的环境感知传感器各有特点:
| 感知方式 | 主要优势 | 实际应用中需要考虑的问题 |
|---|---|---|
| 视觉相机 | 信息丰富,可进一步进行目标识别和语义理解 | 对光照较为敏感,弱光、眩光、烟雾等环境下可能影响成像 |
| 激光雷达 | 几何轮廓清晰,点云成熟,SLAM 生态完善 | 雨雾、粉尘等环境可能影响感知效果;高性能多线激光雷达成本相对较高 |
| 毫米波雷达 | 可同时获取距离、速度、角度等信息,对光照不敏感,具有较强复杂环境适应能力 | 传统雷达点云相对稀疏,分辨率低 |
相比激光雷达,毫米波雷达在低能见度、烟雾、粉尘等视觉退化环境中的感知能力,也使其成为机器人定位和环境建模研究中的一个重要选型方向。
而 AI 毫米波雷达已经拥有了更大天线规模、更高角分辨率和 4D 成像能力,实际效果怎么样?让我们接着往下看~
实测条件
本次测试选择 AGV 小车移动场景。
测试系统
| 项目 | 本次测试配置 |
|---|---|
| 移动平台 | AGV 小车 |
| 前向感知 | 1 × 8T8R 毫米波雷达 |
| 侧后方感知 | 2 × 4T4R 毫米波雷达 |
| 雷达数量 | 共 3 颗 |
| 雷达主要职责 | 环境感知、雷达数据采集与传输 |
| 中央计算 | AIBOX |
| 计算平台 | NVIDIA Jetson Orin |
| 辅助信息 | 惯导运动 / 位姿信息 |
| 数据处理 | AIBOX 集中完成 |
| 本次验证内容 | 环境点云采集、移动过程环境感知、连续场景建模、可执行区域信息构建 |
持续获取周围环境点云
在测试初始阶段,可以看到当前位置周围已经形成一定数量的环境点云。
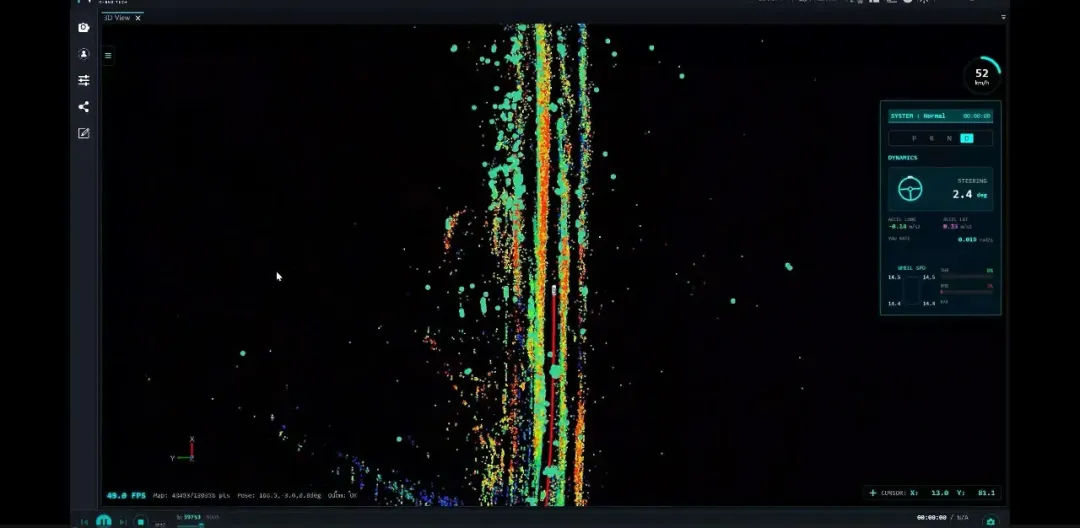
随着 AGV 开始移动,雷达持续获得新的环境观测。
车辆位置改变,观测角度随之改变,环境中的墙面、边缘以及其他具有明显反射特征的结构持续进入雷达。
局部点云开始形成环境结构
当 AGV 继续向前运动并改变运动方向后,可以明显看到点云覆盖区域不断扩大。
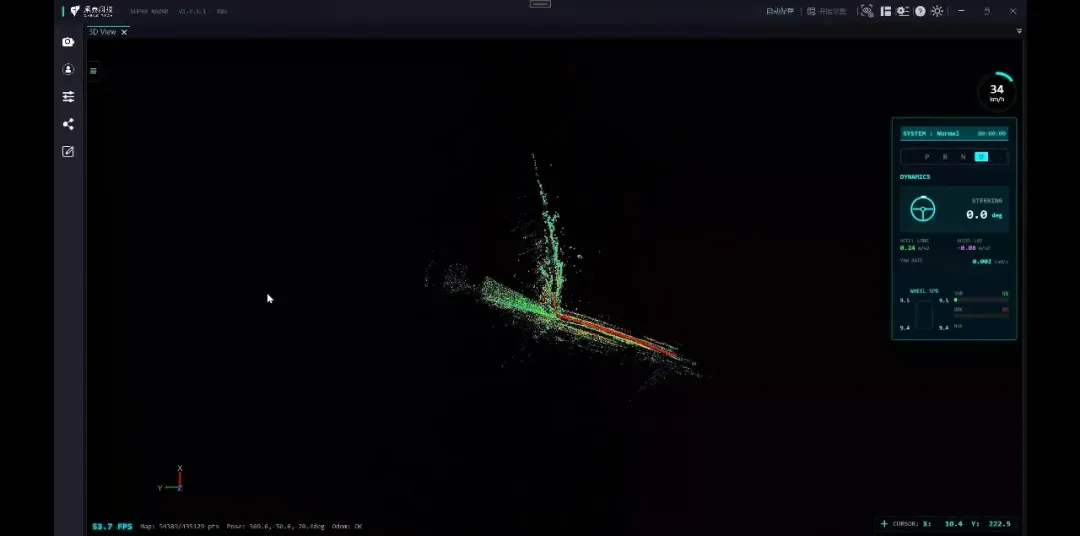
尤其是在转角等具有明显几何特征的位置,环境轮廓开始逐渐显现。
SALM 建图
继续观察可以发现,随着 AGV 行驶范围扩大,场景点云并没有停留在单帧结果。
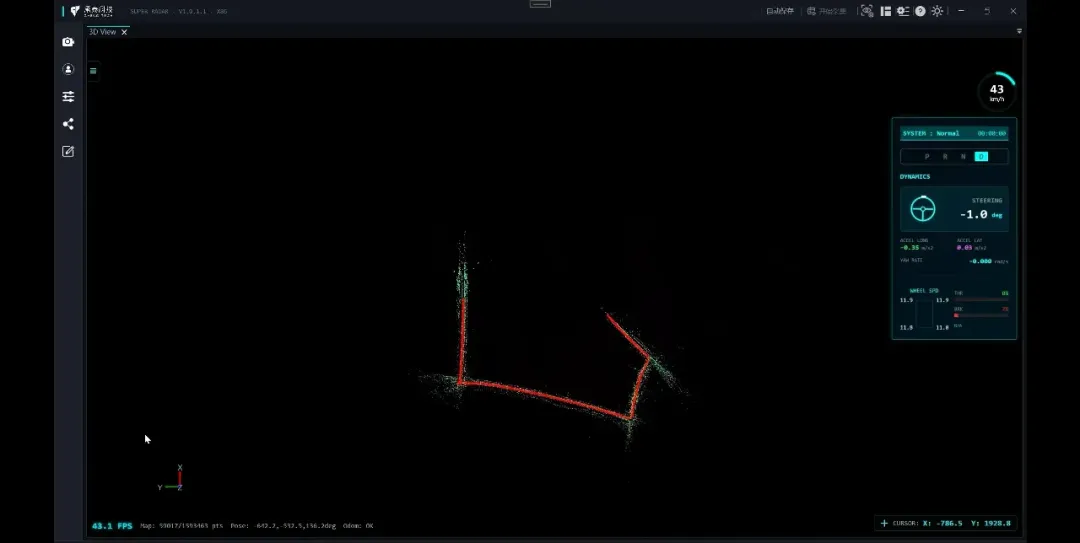
结合机器人的运动和位姿信息,不同时刻获得的环境观测被持续组织起来,地图覆盖范围也随之扩大。
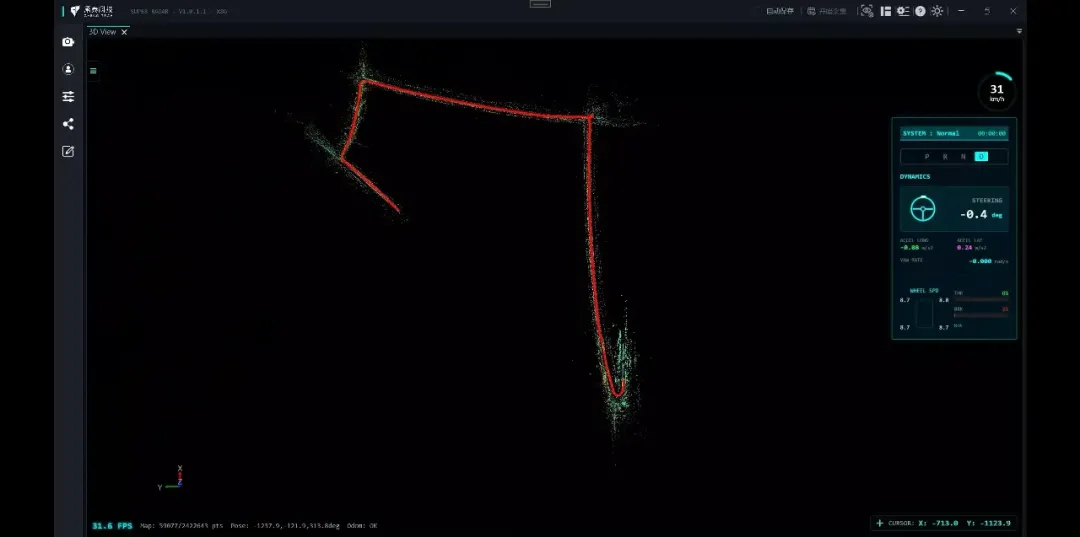
墙面、转角以及整个空间轮廓开始变得更加完整。
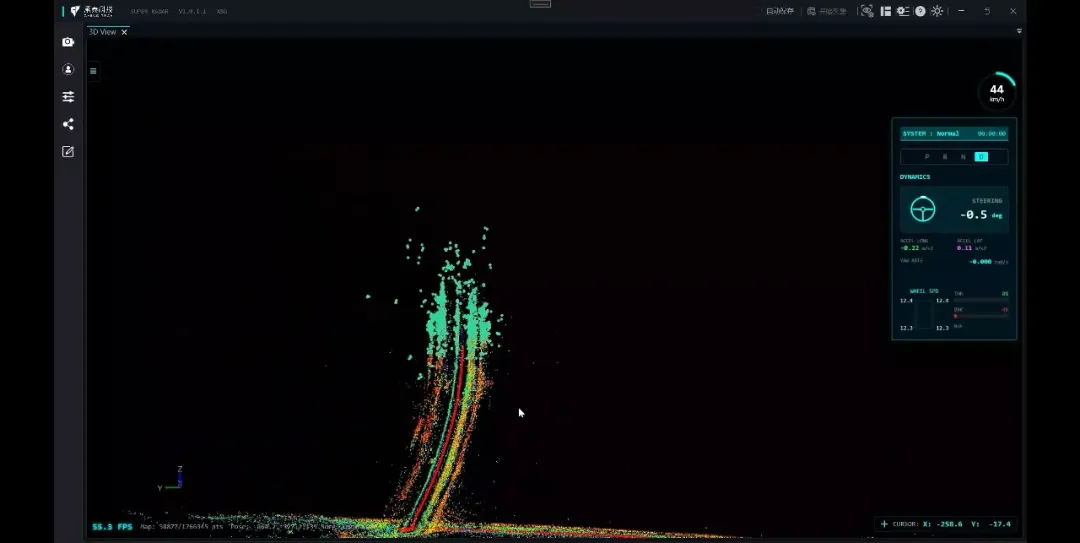
实测效果
本次测试的视频记录了 AGV 小车运动过程中毫米波雷达点云和环境地图持续变化的过程,通过 SLAM 建模,让机器人及 AGV 真正拥有携带记忆去理解真实物理世界,最大程度感知并熟悉环境。
配合应用场景进行作业,完成人机共存的进化。
实测小结
结合本次实际测试,我们认为主要验证了两类能力。
移动过程中的连续环境感知
AGV 小车行驶过程中,毫米波雷达持续获得周围环境反射信息。
从实际点云表现来看,系统能够连续感知周围具有雷达反射特征的障碍物和环境结构,并随着车辆移动持续更新。
对于移动机器人而言,它开始可以为更上层障碍物感知、避障、定位、路径规划提供连续感知信息。
从实时感知走向场景建模
本次测试中,毫米波雷达持续获取环境观测,AIBOX 对雷达感知数据进行处理,再结合惯导提供的运动和位姿信息,使机器人在不断运动的过程中持续建立环境地图。
最终得到的不再是彼此独立的雷达帧,而是一套具有空间连续性的环境信息。
机器人也因此可以进一步获得:障碍物在哪里、环境边界在哪里、已经经过哪些区域、哪些区域可以继续执行运动。
这正是 SLAM 对于 AGV / AMR 最核心的意义之一。
AIBOX
本次使用的 AI BOX 基于 NVIDIA Jetson Orin 系列高性能计算平台。
在实际系统中,它不仅可以承担雷达感知信号处理和 SLAM 等算法,也为后续部署神经网络以及更多 AI 感知模型提供计算基础。
这种“雷达负责感知、中央平台负责计算”的技术路线,也已经开始出现在更高性能的智能驾驶雷达系统中。
对于机器人系统而言,这种架构带来的想象空间同样明显:今天可以运行 SLAM,之后可以加入点云增强、目标分类、语义感知、多传感器融合,甚至根据不同场景部署不同的 AI 模型。
关于 SuperRadar 社区
SuperRadar 是深圳承泰科技股份有限公司核心 Sponsor 的毫米波雷达开放社区,聚焦感知、AI 算法、多传感器融合、机器人、智能交通、工业安全、低空经济等方向,致力于通过开放技术基座、开发者工具、场景实践和生态共创,推动毫米波雷达感知技术进步与智能感知行业发展。
- GitHub:https://github.com/super-radar
- 官网:https://www.superradar.cn
- 联系小助手:superradar01